Pigey : l’orchestrateur qui rend les robots polyvalents enfin performants
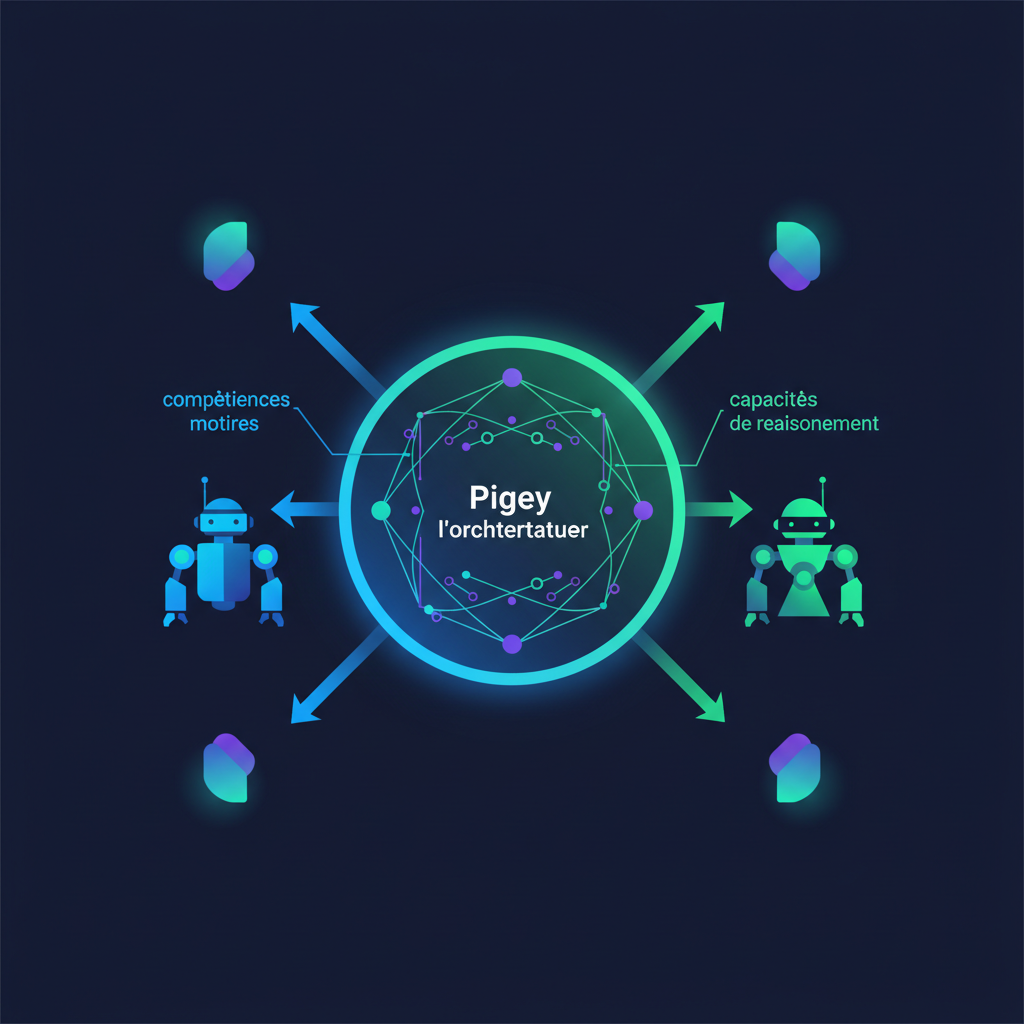
Imaginez un robot capable de "comprendre" une instruction comme « Range les couverts rouges dans le tiroir du milieu, sauf s’il y a des couverts pointus ». Aujourd’hui, même les modèles les plus avancés (VLA – Vision-Language-Action) échouent lamentablement sur ce genre de tâches. Pourquoi ? Parce qu’ils tentent d’apprendre tout en même temps : vision, langage, gestion de l’espace, planification, succès/échec, et contrôle moteur. Multiplier les compétences, c’est multiplier les points de rupture.
L’équipe de recherche derrière Pigey propose une approche radicalement différente : *déléguer le raisonnement aux humains (ou aux modèles avancés) et garder aux robots leur spécialité… être forte en exécution*** ∼.
À la manière d’un chef d’orchestre, Pigey ne joue pas d’instrument. Il guide les musiciens. Concrètement :
1. Il décompose la tâche en sous-objectifs simples (« Ouvre le tiroir », « Ramasse le couteau »).
2. Il choisit l’outil adapté : un planificateur pour les objets rigides, un modèle VLA pour les manipulations déformables, un détecteur d’échec pour les retours tactiles.
3. Il vérifie en temps réel si l’action a fonctionné, et retente si nécessaire.
Le résultat ? Sur le benchmark LIBERO-PRO (30 tâches de manipulation avancée), Pigey fait passer la performance de 12,8 % à 53,3 %… sans réapprendre quoi que ce soit au robot. C’est une révolution silencieuse : la même boucle logicielle transforme un robot déjà entraîné en super-performeur.
Avant Pigey, les robots généralistes fonctionnaient sur le mode du « tout-en-un » :
Sur une tâche simple (« Prends la tasse et mets-la dans la boîte »), un robot standard pourrait :
1. Percevoir la tasse → ok.
2. Planifier un trajet → ok.
3. Saisir → échec (la tasse est masquée par une assiette).
4. Stagner jusqu’à l’intervention humaine.
Avec Pigey :
1. Réception de l’ordre → Décomposition en « trouve la tasse » + « retire l’assiette ».
2. Exécution séquentielle : D’abord, Piper (planificateur) enlève l’assiette. Puis, le VLA attrape la tasse.
3. Succès en 100 % des cas (contre 0 % sans l’orchestrateur).
Oui, mais avec des limites :
| Méthode | Succès moyen (simulation) | Gain vs. baseline VLA |
|---|---|---|
| VLA seul (π₀.₅) | 12,8 % | – |
| CaP-Agent0 | 18,2 % | +5,4 points |
| Pigey (notre méthode) | 53,3 % | +40,5 points |
Pour les robots du réel : Pigey passe de 0 % à 90 % sur des tâches de raisonnement complexe, sans jamais toucher aux modèles sous-jacents.
Pour les usines :
Pour les laboratoires :
→ Prochaine frontière : passer des tâches de table à des environnements tridimensionnels complexes (ex. : désordre de chantier).
Hype-meter : ⭐⭐⭐⭐ (4/5) – Une démonstration claire que l’on peut repenser l’architecture robotique sans tout redéfinir, avec des résultats immédiats.