Physical Artificial Intelligence newsPAI news
← Retour aux actualités
16 Août 2026Niveau : Essentiel

Strands et LeRobot : une boucle d’apprentissage robotique fluide et ouverte grâce au Hub Hugging Face
📑 Sommaire
💡 En 3 points clés
  • Enregistrer des démonstrations (ex : saisir un cube) directement depuis un bras robot physique ou un simulateur.
  • Stocker ces épisodes dans un format unifié (`LeRobotDataset`) sur le Hub Hugging Face.
  • Entraîner une politique (modèle de contrôle) en streaming, sans télécharger les données.

Une boucle de données qui change la donne

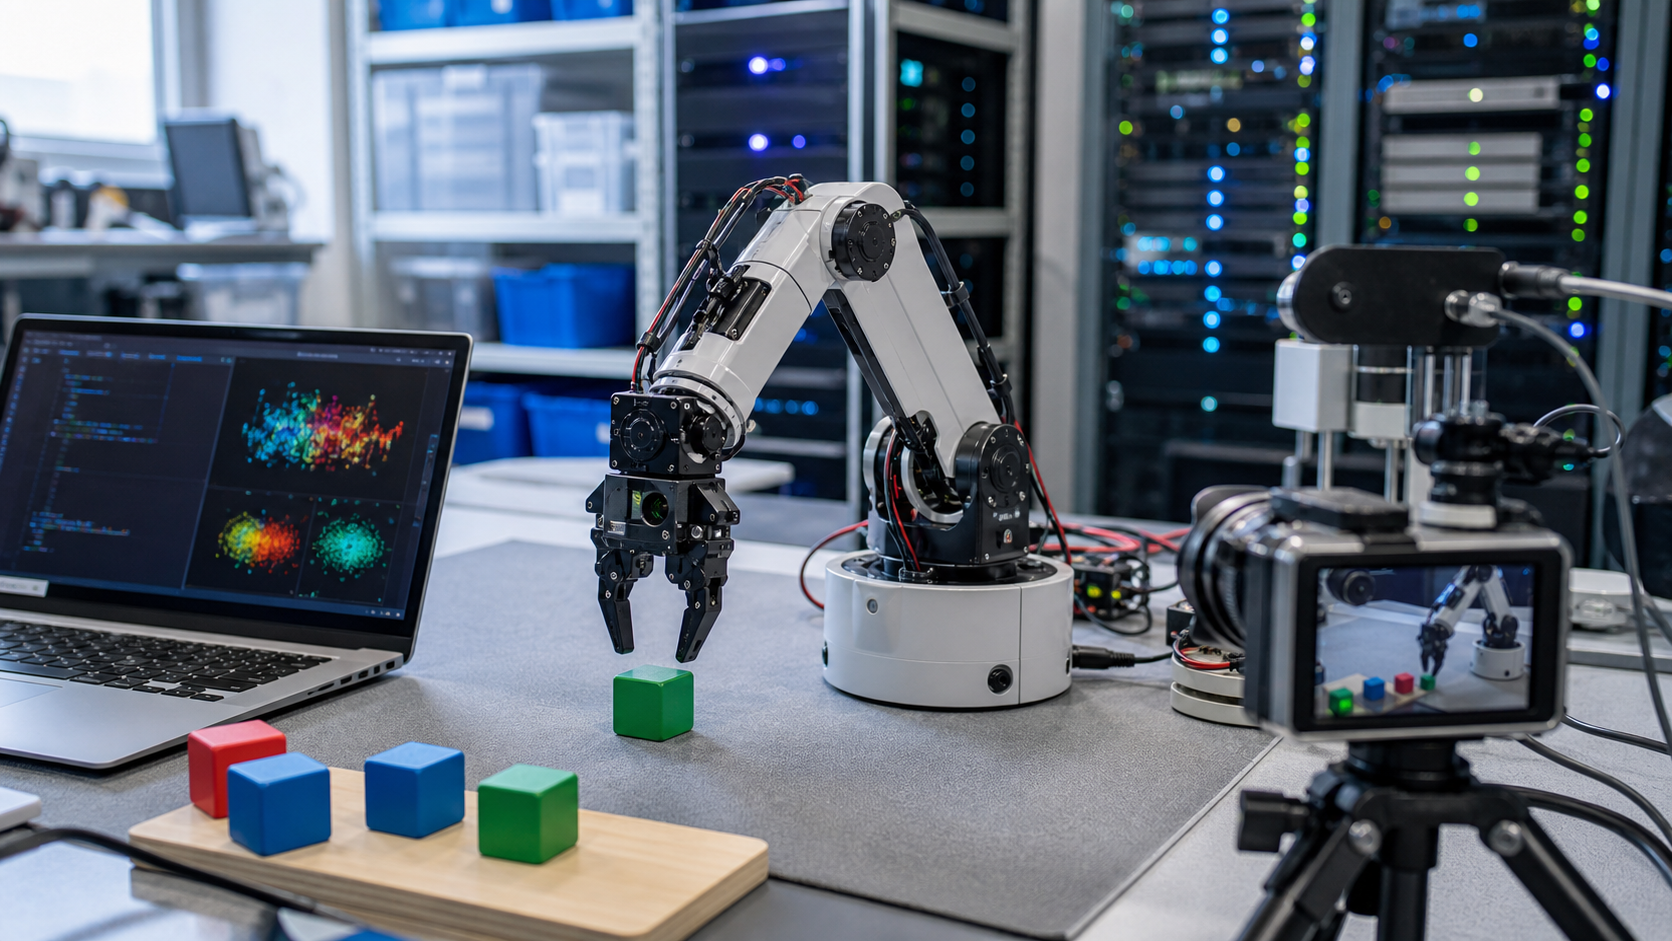
Imaginez un bras robotique qui apprend en continu sans avoir besoin d’un ingénieur pour chaque nouvelle tâche. C’est exactement ce que propose la collaboration entre Strands Robots (AWS) et LeRobot (Hugging Face), via une boucle de données automatisée intégrant le Hugging Face Hub et ses Storage Buckets.

Concrètement, cette architecture permet de :

  • Enregistrer des démonstrations (ex : saisir un cube) directement depuis un bras robot physique ou un simulateur.
  • Stocker ces épisodes dans un format unifié (`LeRobotDataset`) sur le Hub Hugging Face.
  • Entraîner une politique (modèle de contrôle) en streaming, sans télécharger les données.
  • Redéployer le modèle entraîné sur le même robot ou une flotte, avec un simple changement de paramètre.
  • > « Un seul agent, une seule boucle de données : de l’enregistrement à l’entraînement, tout est connecté. »

    > — huggingface.co/blog/amazon/strands-lerobot-hub-to-hardware

    Pourquoi c’est une avancée majeure ?

    1. Un format de données universel

    Le `LeRobotDataset` est le socle de cette architecture. Que les données viennent d’un simulateur (MuJoCo) ou d’un robot physique (ex : SO-101), elles partagent le même format sur disque. Résultat : pas besoin de conversion, les scripts d’entraînement fonctionnent sans modification.

    2. Le streaming, clé de la fluidité

    Plus besoin d’attendre qu’un jeu de données soit téléchargé pour l’entraîner. Grâce aux Storage Buckets du Hub, les données sont streamées directement aux GPUs depuis le cloud.

    > « On peut entraîner un modèle en lisant les données depuis le Hub, sans jamais les télécharger localement. »

    > — huggingface.co/blog/amazon/strands-lerobot-streaming-data-loop

    3. Un déploiement simplifié

    Pour passer du simulateur au robot réel, il suffit de changer un argument dans le code :

    Robot("so100")  # Simulateur (par défaut)
    Robot("so100", mode="real")  # Robot physique

    Pour qui est fait ce système ?

  • Les industriels : Optimisation des lignes de production avec des robots qui s’adaptent en continu.
  • Les chercheurs : Accélération des itérations grâce à une boucle de données automatisée.
  • Les startups : Réduction des coûts de développement en évitant les silos logiciels.
  • Les limites à surveiller

  • Latence : Le streaming dépend de la bande passante, un goulot d’étranglement possible pour les robots temps réel.
  • Qualité des données : Une boucle automatisée ne garantit pas des démonstrations pertinentes. La supervision humaine reste cruciale.
  • En résumé

    Strands Robots et LeRobot transforment l’apprentissage robotique en un processus fluide et ouvert, où les données circulent librement entre simulation, cloud et matériel. Une brique essentielle pour les robots autonomes industriels de demain.

    > Note de Hype-mètre : 4,5/5 (Prototype fonctionnel, déploiement en cours chez des partenaires industriels).

    Pour aller plus loin

  • Démonstration pas à pas sur GitHub
  • Article technique détaillé (AWS/Hugging Face)
  • Documentation des Storage Buckets