💡 En 3 points clés
- Un cerveau lent (modèle VLA de grande taille) pour la planification globale et la prise de décision complexe.
- Un cerveau rapide (modèle léger) pour les actions réflexes en boucle fermée.
- Le problème : ces deux cerveaux sont collés l'un à l'autre dans les architectures existantes. Résultat :
Le robot qui passe en mode "pilote automatique" selon l'environnement
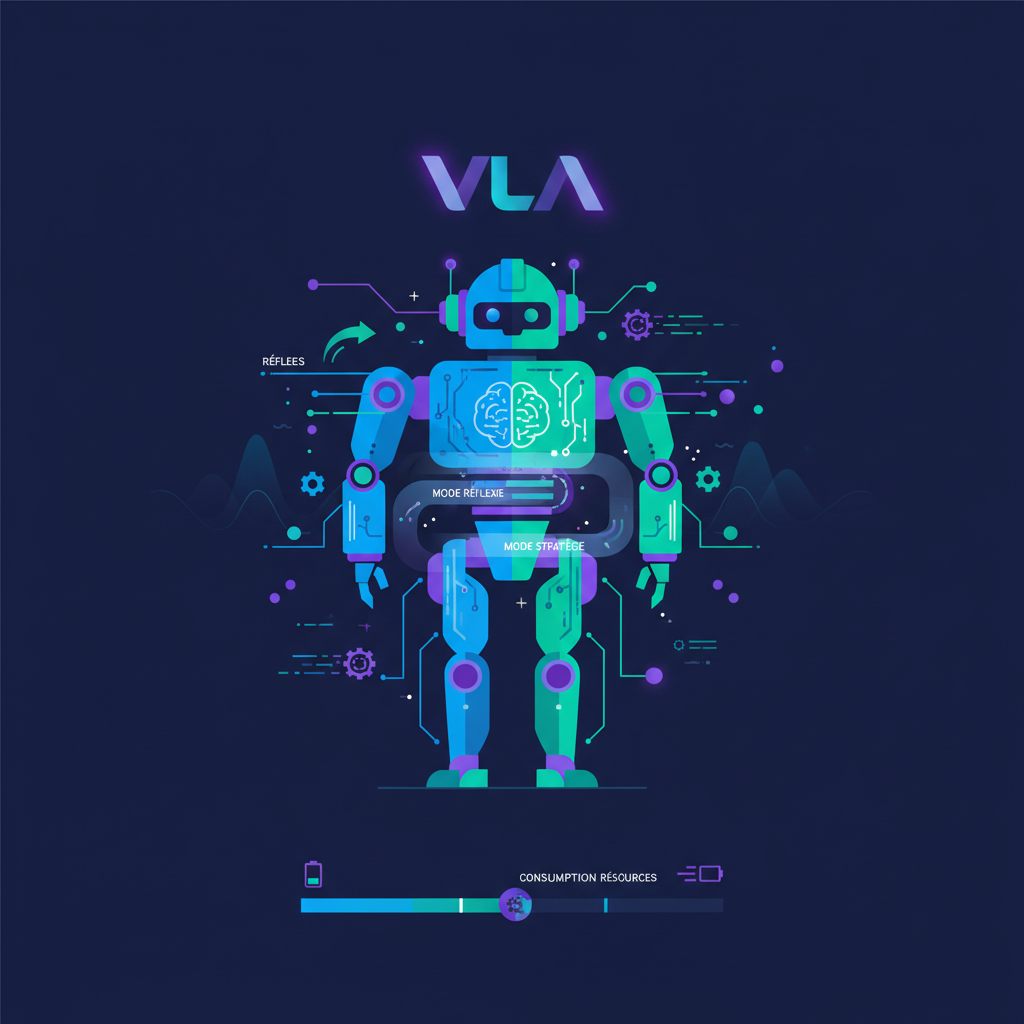
Imaginez un robot industriel capable de changer de personnalité en un clin d'œil : quand la situation est simple (saisir un objet connu dans un environnement stable), il bascule en mode "réflexe" pour agir à 93 Hz (soit 93 actions par seconde !). Mais dès qu'il doit planifier une séquence complexe (comme assembler un moteur), il active son mode "stratège" pour réfléchir longuement avant d'agir. C'est exactement ce que propose Environment-aware Model Selection (EMS), un framework révolutionnaire présenté dans une étude récente arxiv.org/2608.06434.
Pourquoi c'est malin ?
Les robots modernes utilisent souvent deux cerveaux :
Un cerveau lent (modèle VLA de grande taille) pour la planification globale et la prise de décision complexe.Un cerveau rapide (modèle léger) pour les actions réflexes en boucle fermée.Le problème : ces deux cerveaux sont collés l'un à l'autre dans les architectures existantes. Résultat :
Ils doivent être entraînés ensemble (coûteux en temps et en données).Impossible de remplacer un cerveau sans tout casser.Le cerveau rapide est limité par les sorties du cerveau lent.EMS résout ces problèmes en découplant complètement les deux systèmes et en ajoutant un superviseur qui décide en temps réel quel cerveau utiliser.
1. Deux systèmes indépendants :
Système lent (ex: modèle VLA de 10 milliards de paramètres) pour la planification globale.Système rapide (ex: modèle léger de 100 millions de paramètres) pour les actions réflexes.2. Un arbitre intelligent :
Un algorithme de reinforcement learning observe l'environnement en temps réel et choisit le système le plus adapté à la situation.
3. Flexibilité totale :
On peut remplacer un système sans impacter l'autre.Le système rapide peut être optimisé séparément pour des tâches spécifiques.Résultats concrets
Sur le benchmark LIBERO (simulation de tâches robotiques variées) :
Taux de réussite : Identique au modèle lent seul (le meilleur de sa catégorie).Fréquence d'action : 93,4 Hz (contre ~10 Hz pour les architectures classiques).Efficacité énergétique : Le système lent n'est utilisé que 10-20% du temps, réduisant la consommation de ressources.En conditions réelles (manipulation bimanuelle) :
Accélération des tâches : +30% de rapidité.Robustesse : Meilleure adaptation aux changements d'environnement.Pour qui ?
Industrie : Robots collaboratifs (cobots) plus réactifs et moins gourmands en énergie.Logistique : Systèmes de picking plus rapides et fiables.Santé : Prothèses ou exosquelettes avec des réflexes ultra-rapides.Note de Hype-mètre : 4,5/5 (Innovation majeure en robotique embarquée, mais encore au stade prototype).