Composants & Logiciels
Cette classe couvre les briques technologiques fondamentales pour la robotique humanoïde et industrielle : actionneurs, capteurs, modèles d'IA embarqués et plateformes de simulation. Elle est aujourd'hui en phase de maturation accélérée, portée par l'essor des modèles de fondation Vision-Langage-Action (VLA) et des puces dédiées à l'IA physique. Les acteurs historiques (Kollmorgen, Schaeffler) et les startups (Physical Intelligence, Skild AI) se disputent un marché en pleine structuration, où la standardisation des composants et des logiciels devient un enjeu clé pour réduire les coûts et accélérer les déploiements. L'écosystème s'organise autour de plateformes ouvertes (NVIDIA Isaac, Isaac Sim) et de modèles universels (GR00T, pi0), mais les verrous technologiques persistent, notamment en matière d'intégration matérielle-logicielle et de passage à l'échelle industrielle.
⚙️ Technique
Caractéristiques typiques
- Puissance des actionneurs (par articulation)
- Couple : 5–50 Nm; Vitesse : 300–1200 tr/min; Masse : 0,3–2 kg (moteurs sans balais haute densité)
- Autonomie des robots équipés (avec batterie Li-ion)
- 2–8 heures (selon charge utile et intensité des calculs embarqués)
- Précision de positionnement (actionneurs)
- ±0,01 à ±0,1° (selon réducteur et contrôle)
- Latence des modèles VLA embarqués
- 10–100 ms (inférence locale sur Jetson Thor/Orin)
- Résolution des capteurs tactiles (peaux électroniques)
- 1–10 mm² par pixel tactile; Fréquence d'échantillonnage : 100–1000 Hz
- Coût des composants clés (unité)
- Moteurs : 200–2000 €; Réducteurs harmoniques : 500–3000 €; Puces Jetson : 500–2000 €; Modèles VLA (licence) : 10 000–100 000 €/an
- Degrés de liberté (DoF) typiques pour un humanoïde
- 20–40 DoF (jambes, bras, torse, tête)
- Temps de cycle de simulation (Isaac Sim)
- 0,1–1 s pour un scénario complexe (sur station RTX 6000 Ada)
Technologies clés
- Moteurs et actionneurs haute performance : systèmes de motion optimisés pour la précision, le couple et l'efficacité énergétique, avec des réducteurs harmoniques et des entraînements sans balais adaptés aux articulations humanoïdes (ex: Kollmorgen, Schaeffler).
- Plateformes de simulation photoréalistes : environnements 3D pour l'entraînement et la validation de politiques robotiques, intégrant des moteurs physiques avancés (ex: NVIDIA Isaac Sim, Omniverse).
- Modèles de fondation Vision-Langage-Action (VLA) : architectures universelles pour l'apprentissage par imitation et l'adaptation à de nouvelles tâches, réduisant le besoin de réentraînement (ex: NVIDIA GR00T, Physical Intelligence pi0, Skild AI Brain).
- Capteurs tactiles et peaux électroniques : dispositifs flexibles et miniaturisés pour la détection de contact et la manipulation fine, essentiels aux mains robotiques et aux interactions sûres (ex: Unichem/Loomia Smart Skin).
- Puces embarquées dédiées à l'IA physique : processeurs optimisés pour l'inférence en temps réel sur robot, combinant puissance de calcul et faible consommation (ex: NVIDIA Jetson Thor, Jetson Orin).
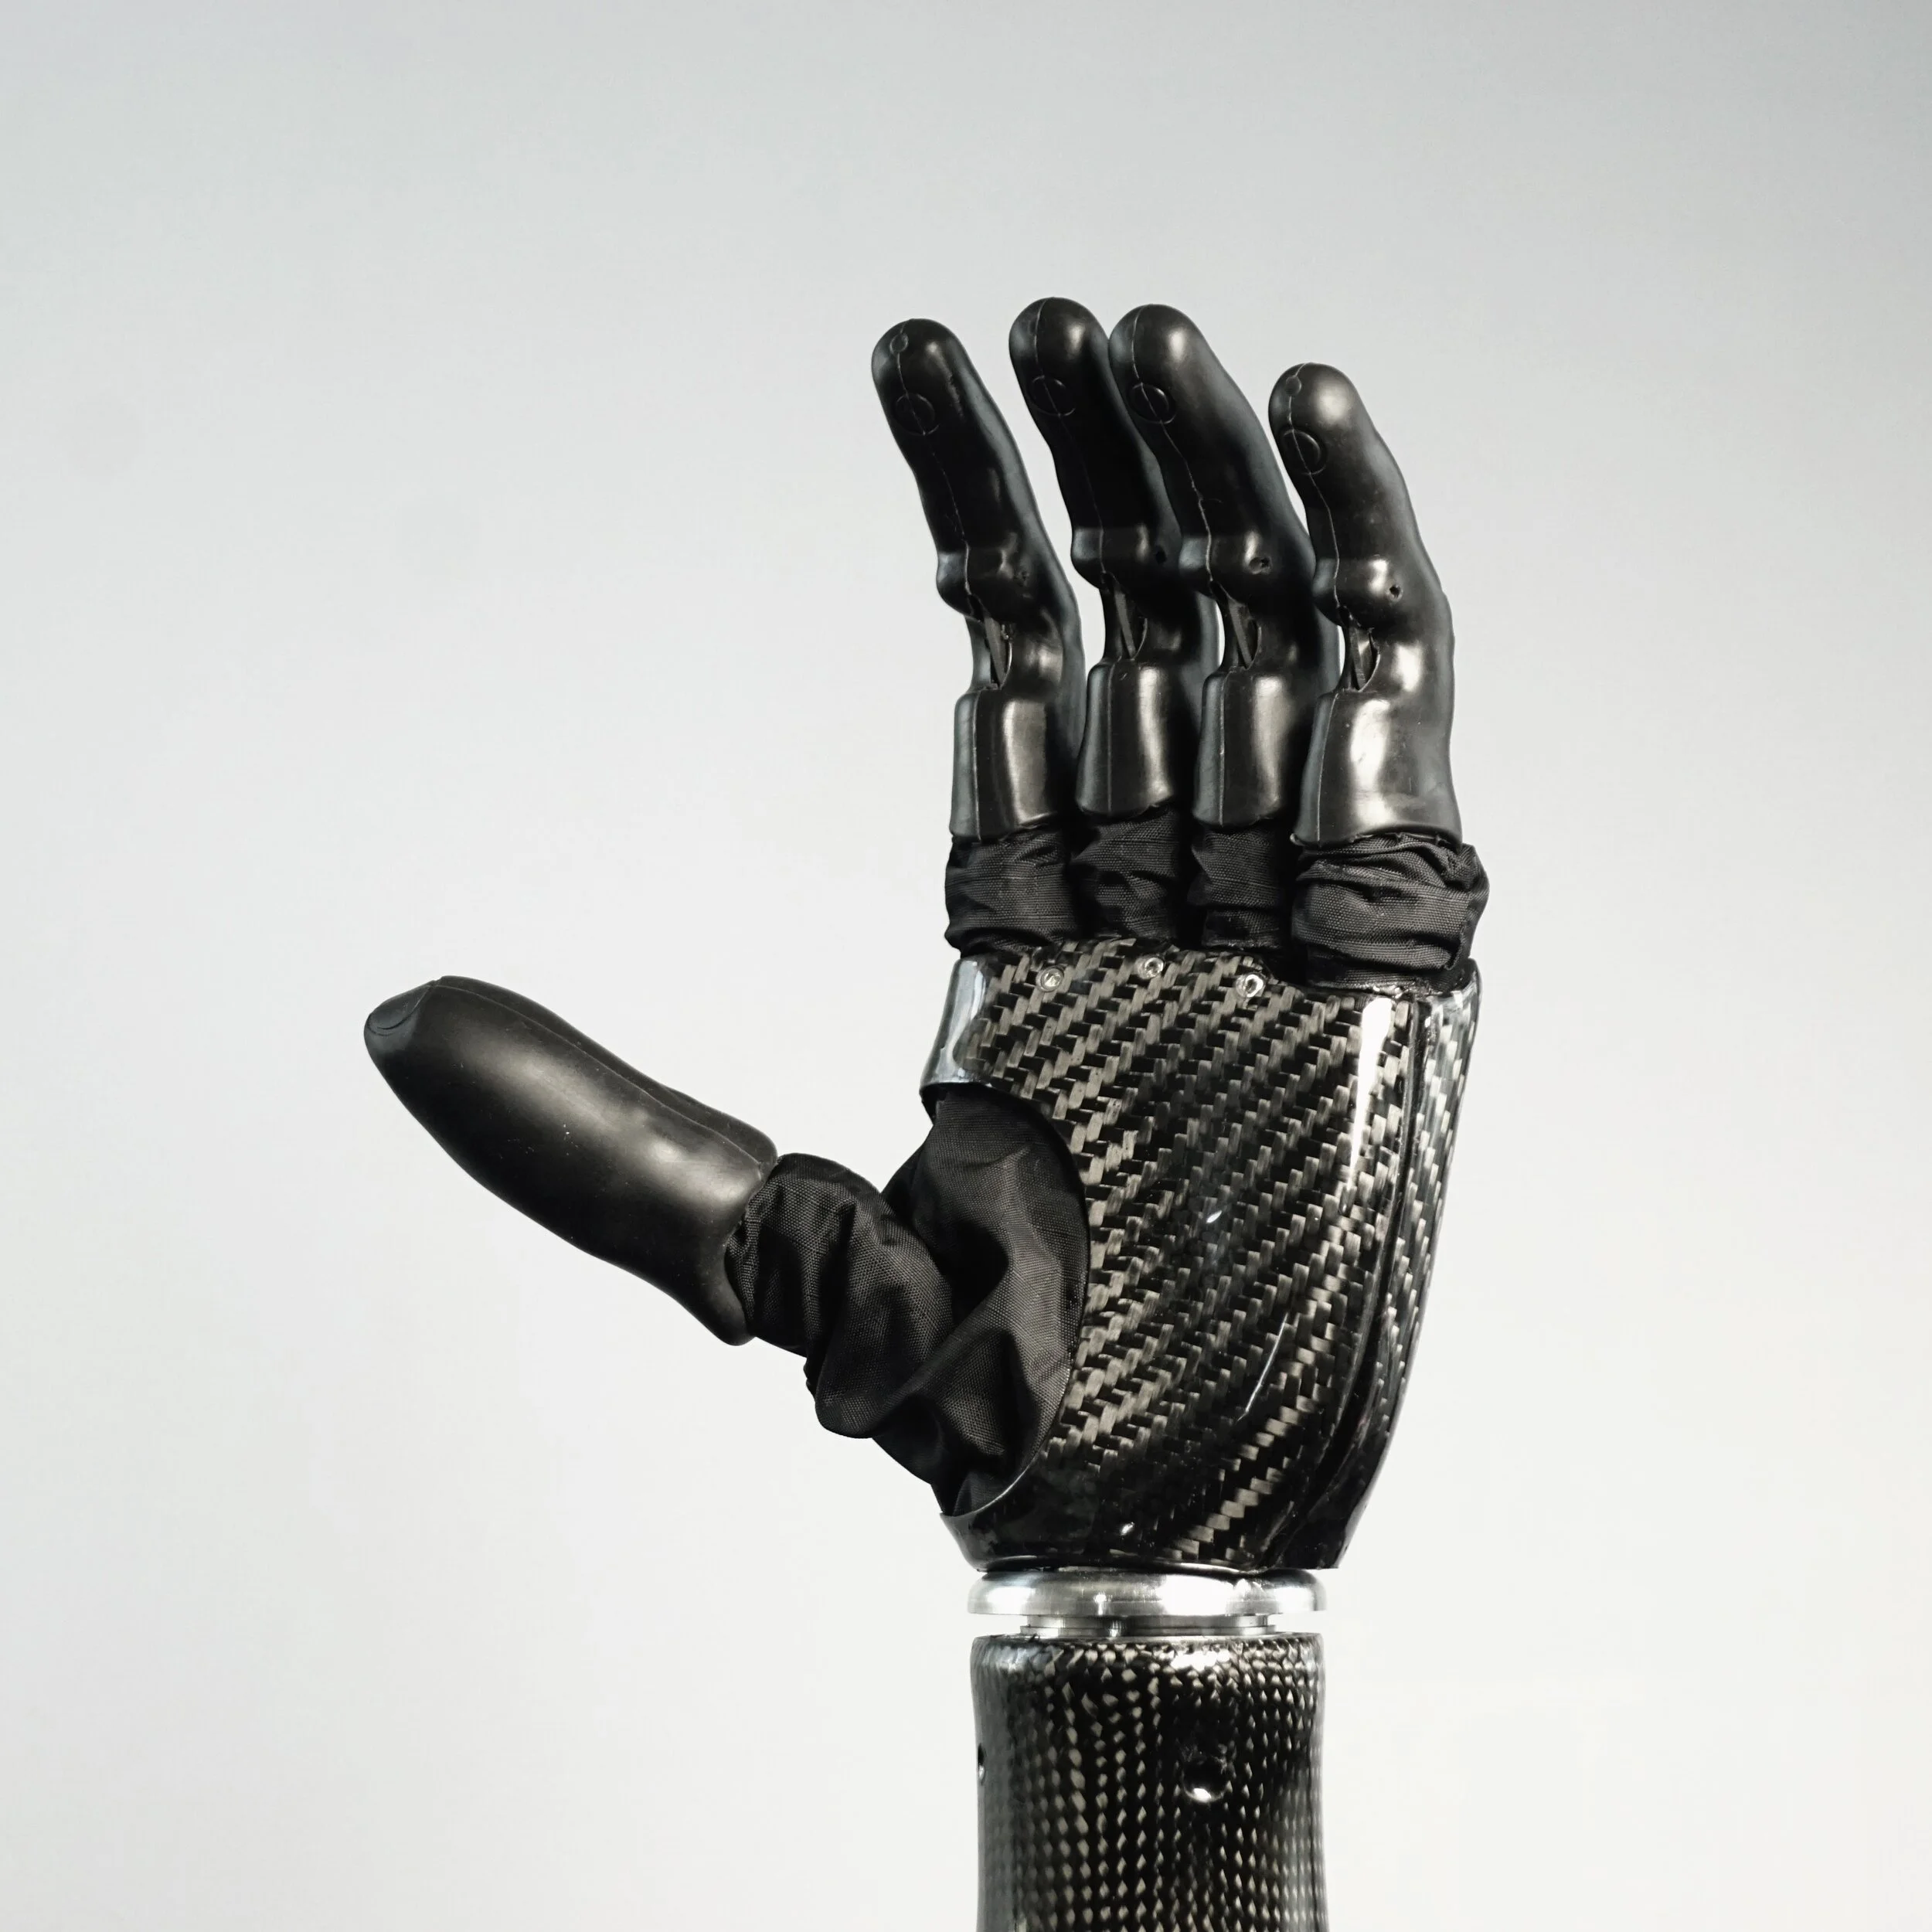
- Systèmes de contrôle myoélectrique et prothétiques : interfaces homme-machine pour la commande intuitive des robots, inspirées des prothèses bioniques (ex: PSYONIC Ability Hand).
- Frameworks open source pour l'apprentissage robotique : outils modulaire pour l'entraînement, la simulation et le déploiement de politiques robotiques à grande échelle (ex: NVIDIA Isaac Lab, Isaac Sim).
Verrous techniques
- Intégration matérielle-logicielle : synchronisation des boucles de contrôle (1–10 ms) avec les inférences des modèles VLA, sans latence critique.
- Passage à l'échelle industrielle : réduction des coûts des composants (ex: réducteurs harmoniques) pour des volumes >100 000 unités/an.
- Généralisation des modèles VLA : adaptation à des environnements non structurés et à des tâches inconnues lors de l'entraînement.
- Consommation énergétique des plateformes embarquées : équilibrer puissance de calcul (IA) et autonomie, notamment pour les humanoïdes.
- Standardisation des interfaces : manque de protocoles unifiés entre actionneurs, capteurs et modèles d'IA, freinant l'interopérabilité.
💶 Économie
- Prix unitaire
- 5 000–50 000 € (pour un kit complet de composants et logiciels pour humanoïde, selon complexité)
- Investissements
- Levée record de 400 M$ pour Physical Intelligence (2024, Bezos, OpenAI, Khosla); 300 M$ pour Skild AI (2023, SoftBank, Jeff Bezos). Investissements massifs dans les puces embarquées (NVIDIA Jetson Thor) et les modèles VLA, avec une concentration des fonds sur les acteurs capables de proposer des solutions scalables.
Modèles économiques
- Vente de composants matériels (moteurs, capteurs, puces) en B2B direct
- Licences logicielles (modèles VLA, plateformes de simulation) avec abonnements ou forfaits projets
- Services d'intégration et d'optimisation (ex: Kollmorgen, Schaeffler)
- RaaS (Robotics as a Service) pour les modèles VLA et outils de simulation
- Partenariats OEM avec fabricants de robots (ex: NVIDIA avec Figure, Agility)
Secteurs clients
Tendances
- Adoption accélérée des modèles VLA universels (GR00T, pi0, Skild Brain) pour réduire le temps de développement des robots, avec des démonstrations de généralisation à de nouvelles tâches via apprentissage par imitation.
- Intégration des plateformes de simulation (Isaac Sim, Omniverse) dans les chaînes de développement industrielles, permettant de valider des politiques robotiques avant déploiement physique (ex: FANUC, ABB).
- Développement de capteurs tactiles avancés et de peaux électroniques pour améliorer la manipulation fine, avec des applications en robotique médicale et industrielle (ex: Unichem/Loomia, PSYONIC).
- Standardisation des interfaces entre composants matériels et logiciels, avec l'émergence de frameworks open source (Isaac Lab) et de partenariats écosystémiques (NVIDIA, Arm).
- Montée en puissance des puces dédiées à l'IA physique (Jetson Thor) pour l'inférence embarquée, réduisant la dépendance au cloud et améliorant la réactivité des robots.
🤖 Modèles de robots
🏭 Acteurs de la classe
| Entreprise | Robot phare | Valorisation | C.A. annuel | Production | Levées / effectifs |
|---|---|---|---|---|---|
| NVIDIA RoboticsÉtats-Unis · 1993 | NVIDIA Isaac Sim & Project GR00T | Cap. boursière ~3.0 T$ (NVIDIA) | Multi-milliards (Division Auto/Robotique) | Des millions de puces Jetson / an | 30 000+ salariés (Groupe) |
| Physical IntelligenceÉtats-Unis · 2024 | pi0 (VLA Model) | 2.4 Mrd $ (Nouveau statut Licorne) | Pre-revenue (Modèles IA VLA) | Modèle logiciel universel pi0 | 400 M$ levés (Bezos, OpenAI, Khosla) |
| Skild AIÉtats-Unis · 2023 | Skild Brain | 1.5 Mrd $ (Licorne) | Licences logicielles IA | Cerveau virtuel polyvalent | 300 M$ levés (SoftBank, Jeff Bezos) |
| Kollmorgen CorporationÉtats-Unis · 1916 | Solutions de motion pour robots humanoïdes (actuateurs, moteurs, entraînements) | — | — | — | — |
| Nauticus Robotics, Inc.États-Unis · 2018 | Nauticus ToolKITT™ | — | — | — | — |
| PSYONICÉtats-Unis · 2015 | Ability Hand | — | — | — | — |
| Schaeffler Technologies AG & Co. KGAllemagne · 1946 | N/A | — | — | — | — |
| Unichem Co., Ltd.Corée du Sud · 1976 | Smart Skin Tactile Sensing Dev Kit (via Loomia) | — | — | — | — |
📰 Dans l'actualité
- NVIDIA DGX Spark 64 Go : le supercalculateur portable qui fait tourner des agents IA locaux sans dépendre du cloud3 Octobre 2026
- Gecko Robotics et NVIDIA posent les bases de la sécurité pour les robots autonomes30 Septembre 2026
- SiMa.ai lève 150 millions de dollars et atteint une valorisation de 1,45 milliard pour dominer le marché de l’IA physique30 Septembre 2026
- Robots en usine : où en est-on en 2026 ?29 Septembre 2026
- Des robots et des protéines : comment l’IA accélère la préparation aux pandémies26 Septembre 2026
- Intrinsic ouvre son logiciel de robotique industrielle pour accélérer l’IA physique25 Septembre 2026